 WoRV
Teleoperation & Data Pipeline
사람의 경험에서 로봇의 지능이 시작됩니다
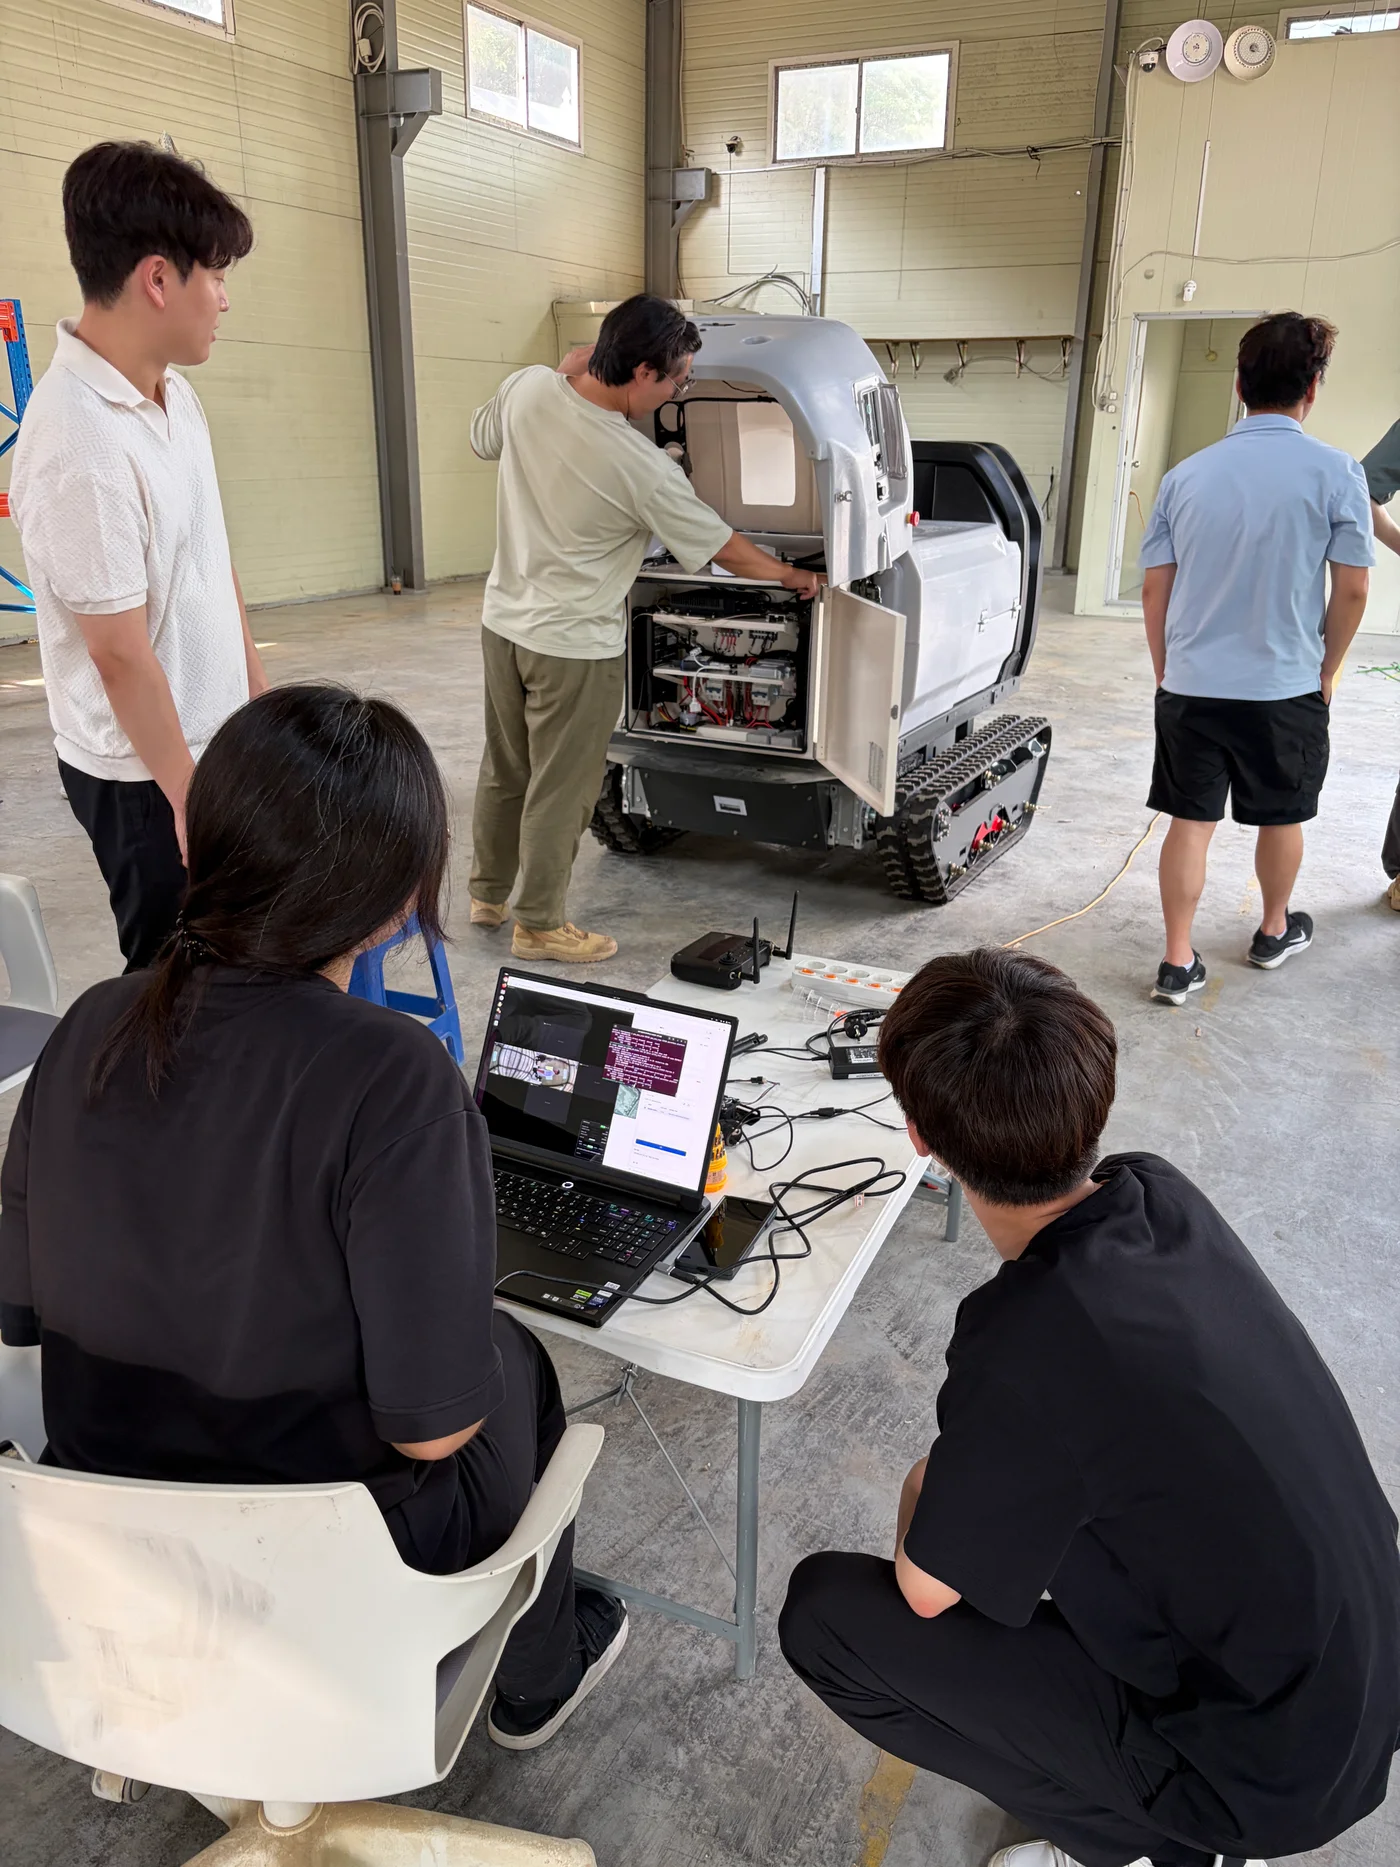
로봇이 실제 작업을 배우려면, 사람이 현실에서 수행하는 작업과 그 과정을 데이터로 담아내야 합니다. 실제 로봇을 원격으로 조작하며 작업 과정과 행동 데이터를 수집하고, 이를 로봇 학습에 활용할 수 있는 형태로 가공합니다.
아직 정답이 정해지지 않은 Physical AI를 만들어갑니다. 수백 대의 실제 로봇에서 쌓은 데이터와 현장 경험을 바탕으로, 로봇이 스스로 판단하고 행동할 수 있는 기술을 처음부터 현장까지 구현합니다. 누군가는 시작해야 할 산업의 변화를, 우리가 먼저 만들어갑니다.
WoRV Technology
현실과 가상에서 데이터를 만들고, AI를 학습시켜 실제 로봇과 자율주행 차량에 적용합니다. 데이터 수집부터 실로봇 배포까지 모든 과정을 하나의 피드백 루프로 이어갑니다.
Teleoperation & Data Pipeline
로봇이 실제 작업을 배우려면, 사람이 현실에서 수행하는 작업과 그 과정을 데이터로 담아내야 합니다. 실제 로봇을 원격으로 조작하며 작업 과정과 행동 데이터를 수집하고, 이를 로봇 학습에 활용할 수 있는 형태로 가공합니다.
Real2Sim
현실에서는 공간과 안전의 제약으로 다양한 조건을 반복해서 실험하기 어렵습니다. Unreal Engine 5와 NVIDIA Isaac Sim을 활용해 실제 환경의 구조와 물리적 특성, 동역학을 가상 환경에 구현하고, 현실에서 시도하기 어려운 다양한 조건을 반복하며 로봇의 학습과 성능을 검증합니다.
VLA & World Models
로봇이 새로운 환경에 대응하려면, 현재 환경과 작업의 맥락을 이해하고 다음 행동을 판단할 수 있어야 합니다. 영상과 언어, 행동 데이터를 바탕으로 환경을 이해하고 행동으로 연결하는 VLA와 물리 세계의 변화를 예측하는 World Model을 학습해, 다양한 환경과 상황에서 주어진 목표에 맞춰 행동하는 모델을 만듭니다.
가운데 선을 움직여 두 주행 장면을 비교해 보세요.
Sim2Real
시뮬레이션에서 학습한 모델도 실제 환경에서는 마찰력이나 센서 노이즈 등의 차이로 성능이 달라질 수 있습니다. 모델을 실제 기체에 적용해 두 환경 간의 오차를 정량적으로 분석하고, 그 결과를 다시 학습에 반영해 현실에서도 안정적으로 작동하도록 개선합니다.
Real World Deployment
시뮬레이션에서 학습한 로봇의 능력은 현실에서 비로소 검증됩니다. 실제 산업 현장에 로봇을 배포하고 다양한 변수와 예외 상황에서 발생하는 문제를 찾아냅니다. 현장에서 얻은 데이터를 다시 학습과 검증에 반영해, 실제 작업 환경에 맞게 로봇의 판단과 행동을 개선하고 안정적으로 작업을 수행할 수 있도록 발전시킵니다.
Join Us
만든 기술이 실제 로봇에서 작동하는 곳. 아직 아무도 가보지 않은 곳을 직접 만들어가고 싶다면 WoRV에서 함께하세요.
채용 공고 보기WoRV의 연구 성과와 팀 문화를 더 깊이 알아보세요